
【ex官网开户】无本体数据采集技术演进:从UMI、可穿戴采集到规模化交付
具身智能数据采集正在从少量实验室演示,无本走向真实环境中的体数持续生产。其中,据采集技进从交付无本体采集受到关注,术演是穿戴采集因为它不要求每次记录操作都部署一台目标机器人。采集者可以借助手持工具或可穿戴设备完成任务,到规ex官网开户再将视觉、模化运动与交互信息转化为机器人学习数据。无本但从“能记录动作”到“能规模化交付”,体数仍然需要跨越标准化、据采集技进从交付重建、术演质量控制和动作迁移等环节。穿戴采集
一、到规无本体并非没有硬件
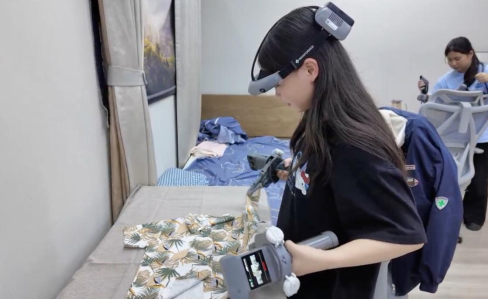
“无本体”通常指采集阶段不与某一款机器人本体固定绑定,模化而不是无本不需要设备。其中,UMI类方案通常通过手持夹爪和视觉记录操作,尽量保留与机器人末端相关的信息;可穿戴方案则可以使用头部、腕部等视角记录人类自然行为。
两者不能简单合并成“UMI穿戴”,也不是ex官网外汇必然的前后替代关系。它们分别在自然性、动作表达和末端适配方面作出不同取舍。
裸手操作适合记录丰富的人类技能,但人体与机器人的结构差异较大;手持夹爪更接近部分机器人末端,却难以覆盖所有灵巧手动作。实际方案通常需要根据任务组合使用。
二、从视频走向结构化动作
早期第一视角视频主要用于识别操作流程、理解场景和关联语言指令。随着机器人训练需求增加,ex集团官网仅有画面已不足以支撑精确动作学习。
新一代采集方案开始增加腕部视角、深度、IMU、夹爪开合和触觉等信息,使数据能够描述“在哪里移动”“何时接触”“如何完成任务”。不过,更多传感器也意味着更高的处理复杂度。时间同步、设备标定、遮挡恢复和坐标统一成为基础能力,采集平台必须能够将多路原始信号整理成连续任务序列。
三、觅蜂科技的三类数据形态
觅蜂科技拥有Ego裸手、Ego+Wrist腕戴和Ego+UMI夹爪三类数据体系,规模分别约为50万、35万和15万小时。目前,其第20,000套MEgo设备下线,累计形成超过100万小时无本体数据,覆盖22大类场景和500余种细分任务。
四、规模化交付的难点不只在设备数量
第一是任务标准化。同样的“整理桌面”,不同采集人员可能采用完全不同的步骤。平台需要保留合理多样性,同时统一起始条件、目标状态和标注规则。
第二是现场质量控制。镜头偏移、传感器掉线和操作不完整,如果等到集中处理时才发现,返工成本会显著增加。
第三是数据治理。重复任务、低信息量片段、轨迹丢失和授权不清晰的数据,会降低可用比例。原始小时数不能替代有效训练价值。
第四是本体适配。人手可完成的姿态不一定在机器人工作空间内,人体动作还需经过重定向、约束检查和目标本体验证。
因此,规模化的核心不是“部署更多设备”,而是让采集、处理和验收同步扩展。
五、无本体与真机数据将长期互补
无本体数据适合扩大真实环境覆盖,积累操作语义、任务顺序和通用技能。真机数据则更直接对应目标机器人的运动学、执行误差和接触行为。对于高精度装配、复杂力控或特定末端结构,通常仍需真机采集和校准。仿真则可以补充可控变化和部分难采样本,但同样需要面对虚实差异。更可行的方法是用多来源数据扩大任务覆盖,再通过目标机器人验证暴露缺口,持续补采关键样本。无本体采集的长期价值,不在于取代所有机器人采集方式,而在于降低真实世界操作数据的获取门槛,并形成能够持续验证和交付的数据体系。
信息来源:公开发布会资料、官方技术白皮书及合作客户公开落地案例
发布时间:2026年Q3
